ニュース
メディア
ヒューマノイドロボットが安定して歩き、正確に動くために重要なものとは?
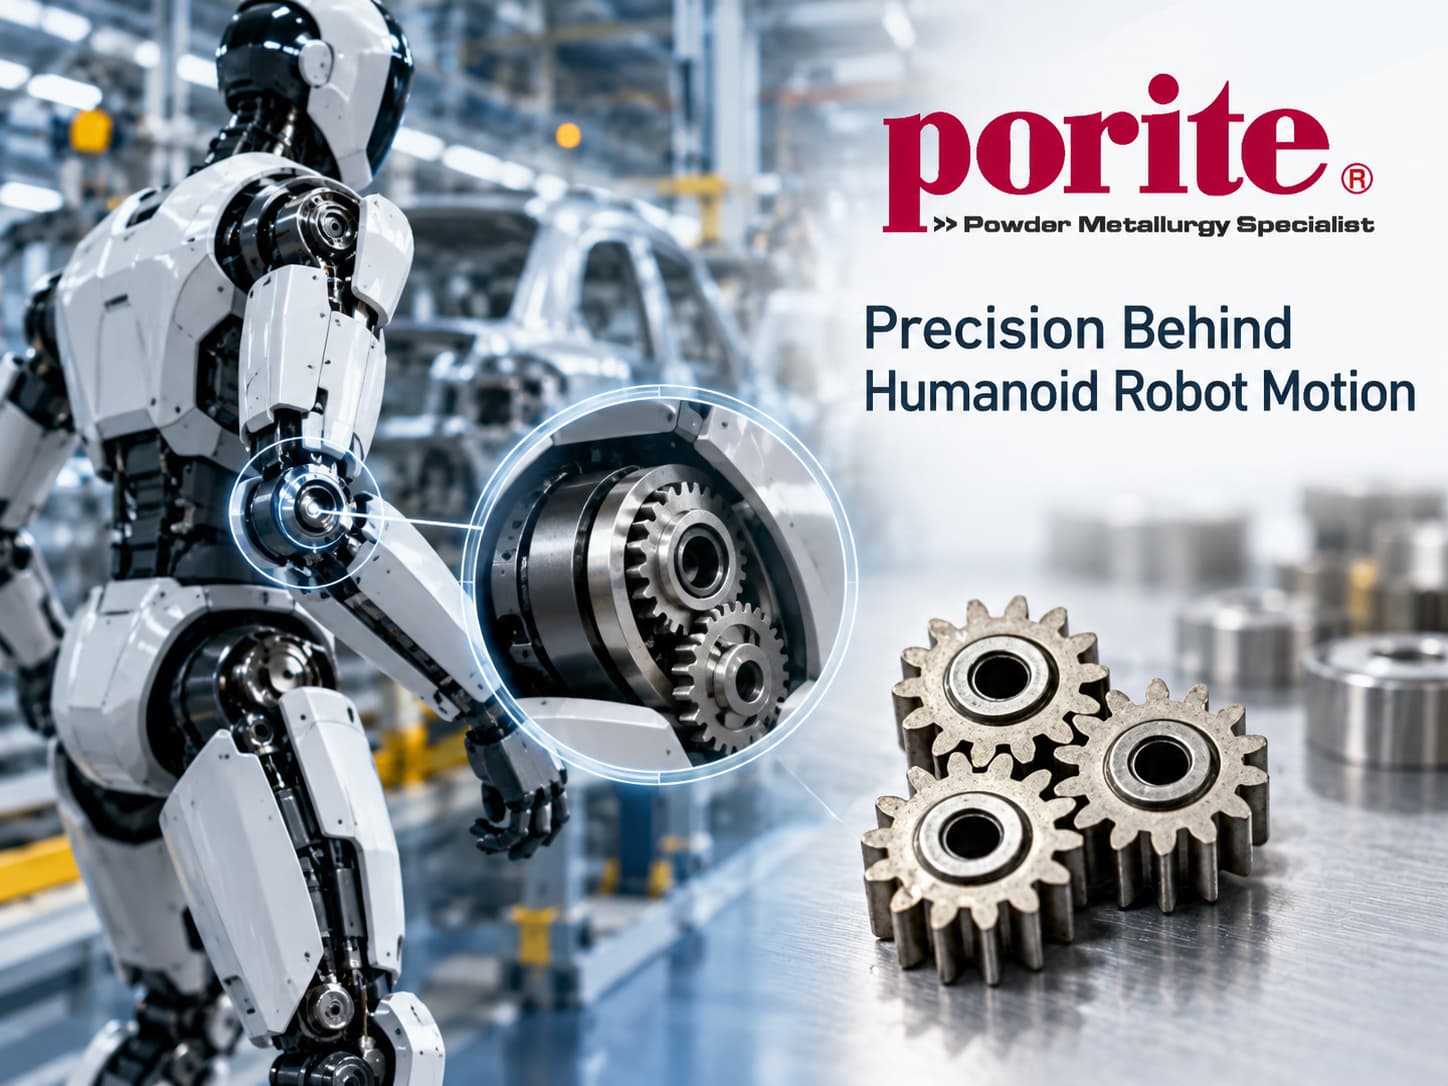
減速機から精密ギアまで、ロボット関節の性能を左右する重要ポイントを解説
ヒューマノイドロボットが滑らかかつ正確に動作するためには、高出力のモーターだけでは不十分です。精密ギア、減速機、軸受、制御システムが連携し、正確で再現性の高い動作を実現する必要があります。
ヒューマノイドロボットが実際の工場現場へ導入されるようになる中、部品の精度、耐久性、そして製造品質の安定性は、これまで以上に重要になっています。
ロボット向け精密ギアや金属部品を開発していますか?
製造要件について、ぜひPorite Taiwanへご相談ください。
1. BMWとFigure AI:ヒューマノイドロボットが自動車工場の実作業へ
2025年、BMW Groupは米国スパータンバーグ工場にFigure AIのヒューマノイドロボット「Figure 02」を導入しました。
BMW Groupが2026年2月27日に発表した公式情報によると、Figure 02はBMW X3の生産工程において板金部品の搬送および位置決め作業を担当し、ヒューマノイドロボットが反復性の高い産業作業に活用できる可能性を示しました。
BMWにおける2025年のヒューマノイドロボット導入実績
| 導入実績 | 公表値 |
|---|---|
| 搬送した部品数 | 90,000点以上 |
| 稼働時間 | 約1,250時間 |
| ロボットの歩数 | 約120万歩 |
| 対応したBMW X3 | 30,000台以上 |
出典:BMW Group PressClub、2026年2月27日。
上記数値は導入全体の実績を示すものであり、個別の関節仕様を示すものではありません。
この事例は、反復作業においてロボット関節が安定した位置決め精度と信頼性の高い動作を維持することの重要性を示しています。
関連する製造ソリューションについては、Porite Taiwanのロボット関連アプリケーションもご参照ください。
2. ヒューマノイドロボットの関節を動かす主要部品とは?
一般的な電動式ヒューマノイドロボットの関節は、複数の重要部品によって構成されています。
| 部品 | 主な役割 |
|---|---|
| モーター | 回転運動を発生させる |
| 減速機 | 回転速度を調整し、トルクを増幅する |
| 精密ギア | トルクと動きを伝達する |
| 軸受 | 荷重を支持し、軸や部品の位置を保持する |
| センサー・エンコーダー | 位置情報をフィードバックする |
これらの部品性能が、関節が動作指令に対してどれだけ正確かつ安定して反応できるかを左右します。
精密ギアボックスおよび伝動部品の応用についても、Porite Taiwanの関連情報をご覧ください。
3. ヒューマノイドロボットの関節精度を左右する要素とは?
特に重要となる機械的要素は、以下の5つです。
| 要素 | ロボット動作への影響 |
|---|---|
| バックラッシ | クリアランスが大きいと方向転換時にロストモーションが発生する |
| 伝動剛性 | 荷重時の変形量を左右する |
| ギア精度 | 振動や位置決めの安定性に影響する |
| 軸受支持 | 部品の位置を保持し、荷重を支える |
| 摩擦・摩耗 | 効率および部品寿命に影響する |
例えば、関節のバックラッシが大きすぎると、動作方向を反転させた際の応答精度が低下する可能性があります。
また、剛性が不足している場合、高荷重時に変形が発生し、位置決め誤差につながることがあります。
ポイント:
ロボット関節の精度は、寸法検査だけで判断するのではなく、実際の荷重条件や繰り返し動作環境のもとで評価することが重要です。
4. ロボットの関節ごとに必要な部品性能は異なるのか?
ロボットの各関節では、必要となるトルク、精度、コンパクト性のバランスが異なります。
| 関節 | 主な要求 |
|---|---|
| 股関節・膝関節 | 高トルク、高荷重対応、高剛性 |
| 足首 | 素早い応答性、安定性 |
| 肩関節・肘関節 | 高精度な位置決め、効率 |
| 手首 | コンパクト設計、高精度動作 |
| 指 | 小型部品、高い繰り返し精度 |
例えば、膝関節では高い荷重支持能力が優先される一方、指の機構では小型部品による精密かつ繰り返し可能な動作が求められます。
5. Porite Taiwanはロボット関節部品の製造をどのように支援できるか?
ロボット関節部品には、安定した寸法精度、適切な材料特性、そして信頼性の高い製造プロセスが求められます。
Porite Taiwanでは、関連する以下の3つの製造技術を提供しています。
粉末冶金(PM)
一定のギア、ブッシュ、伝動部品などを高い再現性で量産するのに適しており、材料利用率にも優れています。
高密度・高性能粉末冶金(HPM)
より高い密度や優れた機械的特性が求められる小型精密ギアなどに適用できます。
Porite TaiwanのHPM技術について、ぜひ詳しくご覧ください。
金属射出成形(MIM)
小型かつ複雑な三次元形状を持つ精密金属部品に適しています。
Porite Taiwanの製造プロセスについてもご参照ください。
最適な製造方法は、部品形状、機械的負荷、公差、生産数量などの条件によって異なります。
より詳しい比較については、以下の記事もご覧ください。
PM vs. HPM vs. MIM vs. CNC加工:ロボット部品に最適な製造工程とは?
6. エンジニアはどのような情報を準備すべきか?
製造可否を適切に評価するためには、以下の情報を準備することが重要です。
- 技術図面: 寸法、形状、公差
- 性能要求: トルク、荷重、精度、想定寿命
- 材料仕様: 強度、硬度、耐摩耗性
- 生産条件: 試作数量、想定年間生産数量
これらの情報を事前に共有することで、メーカーは最適な製造プロセスや量産条件をより正確に評価できます。
プロジェクト仕様について、Porite Taiwanまでお気軽にお問い合わせください。
7. よくある質問
ヒューマノイドロボットの関節動作が不正確になる原因は何ですか?
バックラッシの過大、剛性不足、ギア精度のばらつき、摩擦、軸や部品の位置ずれなどが、関節精度に影響する可能性があります。
粉末冶金でヒューマノイドロボット用ギアを製造できますか?
はい。PMおよびHPMは、強度、形状、公差、使用条件によっては、一部の精密ギアに適用できます。
小型ロボット部品にはどの製造方法が適していますか?
高密度が必要な小型ギアにはHPMが適する場合があり、複雑形状を持つ微小金属部品にはMIMを検討できます。
最適な製法は、それぞれの部品要求によって決まります。
まとめ:信頼性の高いロボット動作は精密部品から始まる
BMWによるヒューマノイドロボット導入事例は、産業用途において信頼性の高い関節動作がますます重要になっていることを示しています。
ロボット開発においては、適切なギア、材料、製造方法を選定することが、安定した性能を実現するうえで欠かせません。
Porite Taiwanは、PM、HPM、MIM技術を通じて、ロボット向け精密金属部品の製造をサポートしています。
製造パートナーをお探しですか?
ロボット部品の図面や量産条件について、ぜひPorite Taiwanまでご相談ください。
関連記事
- PM vs. HPM vs. MIM vs. CNC加工:ロボット部品に最適な製造工程とは?
- 製品ごとに求められる金属ギアとは?
- 成長産業を支える粉末冶金製造:ロボット、EV、データセンターへの応用